← 全部项目
案例研究 · Magnetic line-following AGV
循磁轨行驶的机器人
ESP32-S3:定制霍尔效应 PCB、中断式障碍检测与 MQTT 控制。
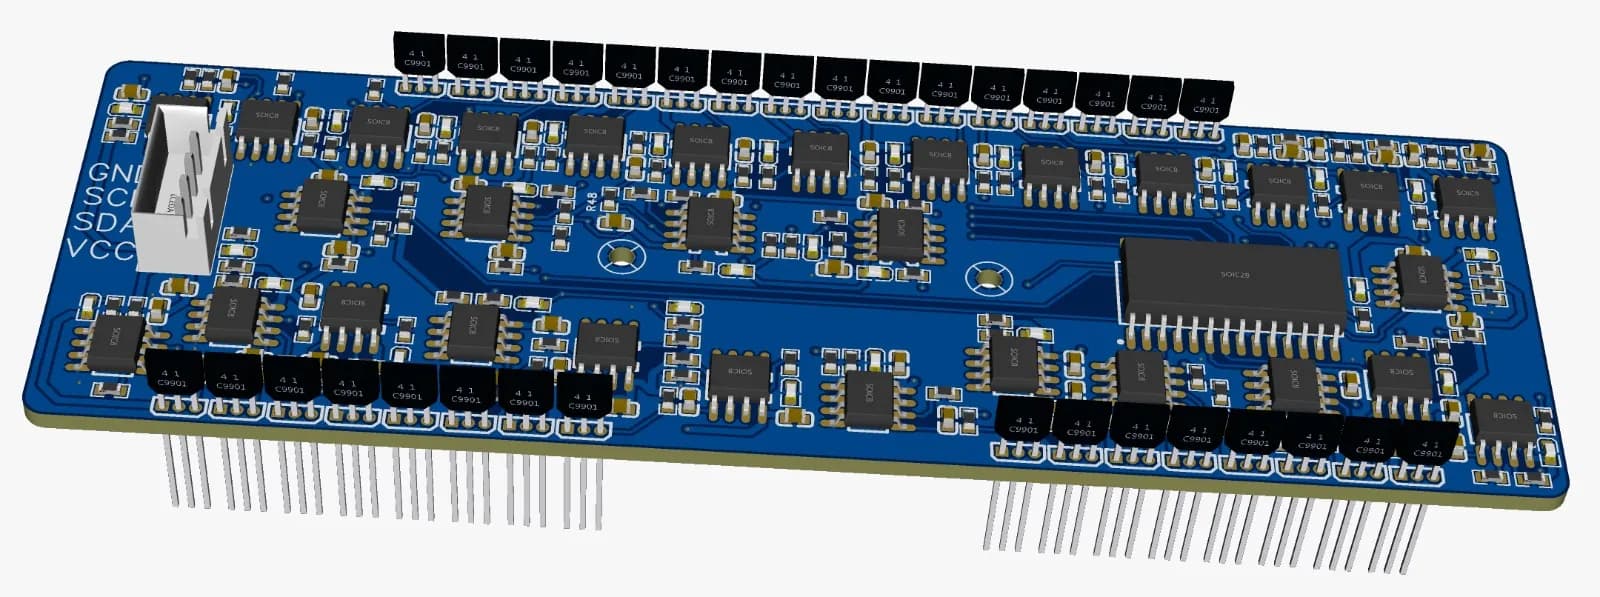
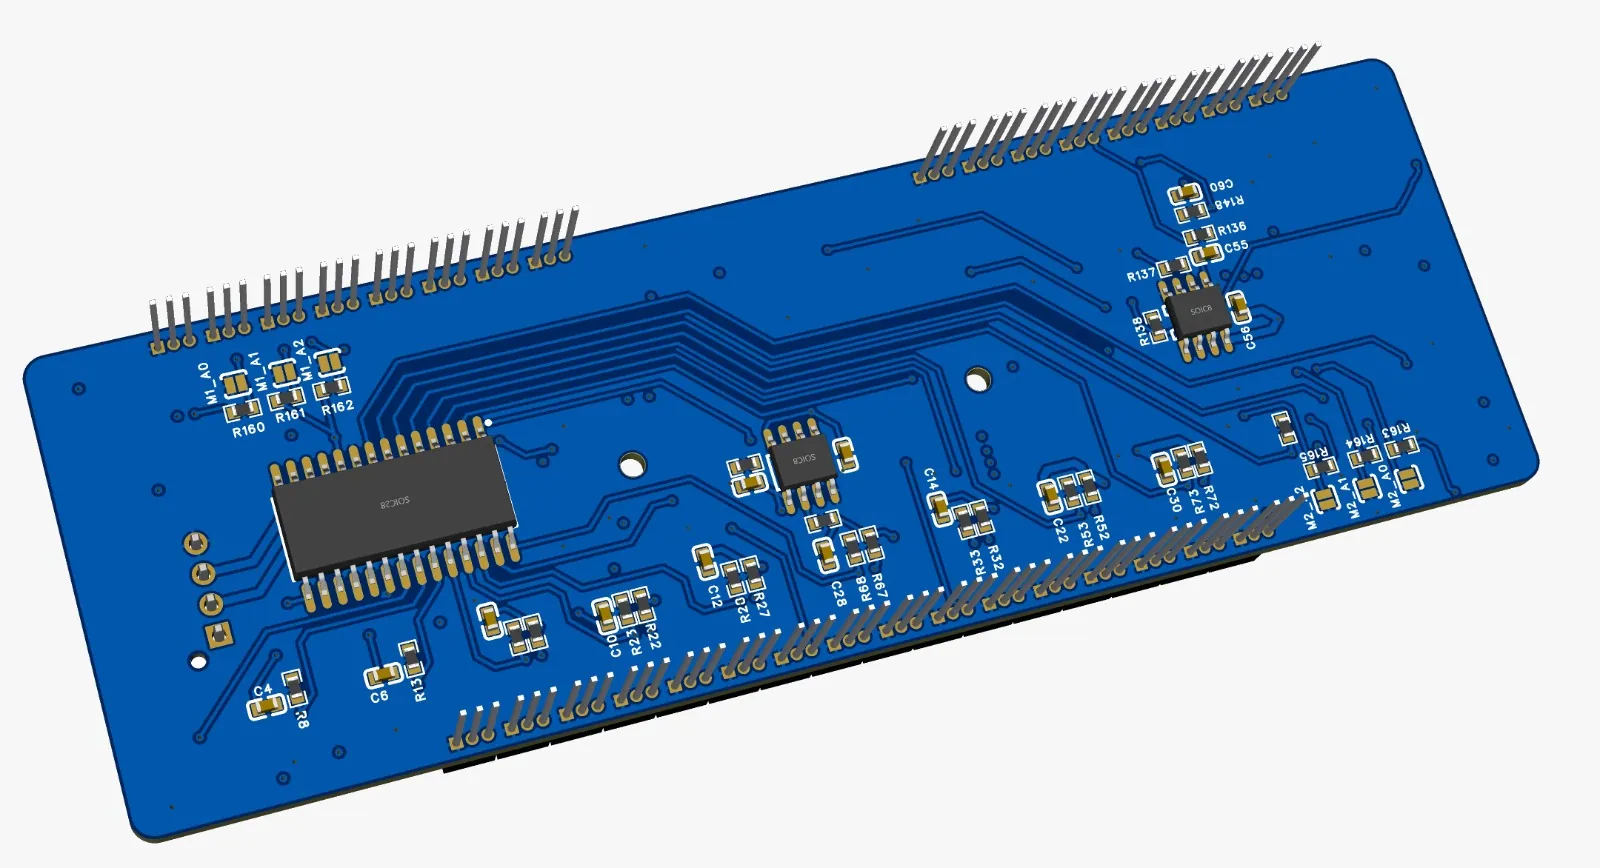
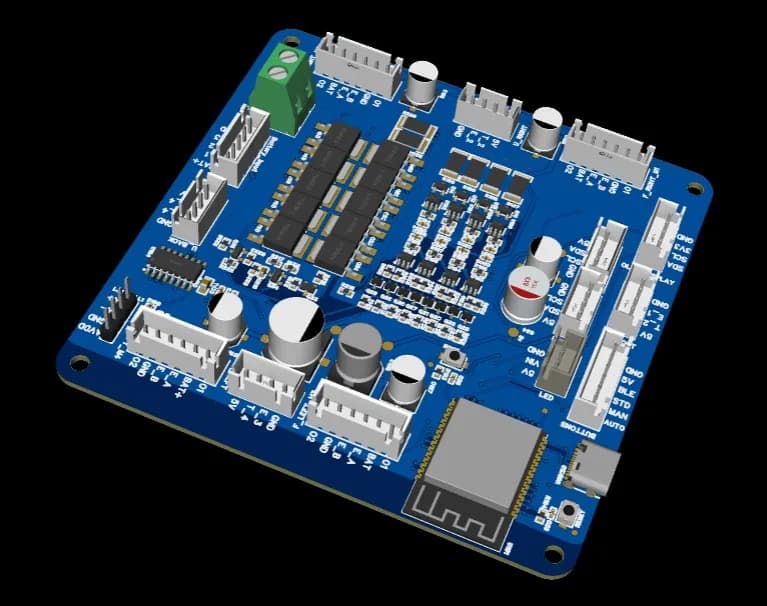
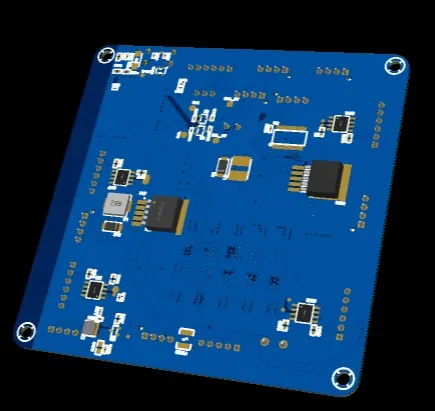
基于 MQTT 的磁导航自动导引车(AGV),可沿磁条行驶并避障,2025 年在巴基斯坦伊斯兰堡的 MachaDev Engineering 完成。我设计了用于磁路径追踪的定制霍尔传感器 PCB,并编写了具备中断驱动避障与 MQTT 监控功能的 ESP32-S3 固件。
- 机构
- MachaDev
- 年份
- 2025
- 状态
- Prototype
- 通道
- CH1CH4CH5
问题
自动导引车需要沿磁轨行驶、避开障碍,并向控制系统汇报。
我做了什么
- 用于磁轨跟踪的定制霍尔效应传感器 PCB
- 采用中断式障碍检测的固件
- MQTT 监控与控制
技术栈
ESP32-S3 · 定制霍尔效应 PCB · 中断 · MQTT
成果
- 于 MachaDev Engineering 开发(2025)
定制 PCB 上的一排霍尔传感器读取车下的磁条,使固件能让 AGV 保持在路径上。避障采用中断驱动,车辆可以立即响应。
AGV 通过 MQTT 上报状态以供监控,并接收控制指令,这与工业自动化中常用的物联网模式一致。
图集
从我的存档里翻出来的:这个项目能找到的照片都在这里了。